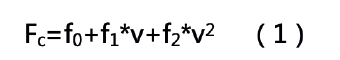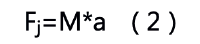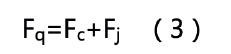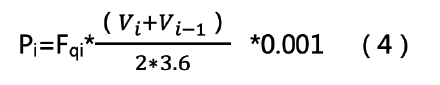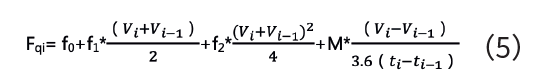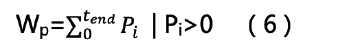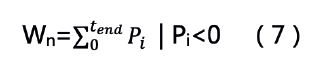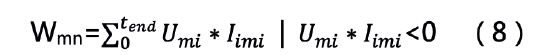摘 要:随着电动汽车销量和保有量的迅速增加,消费者对其续驶里程的关注度日益升高。制动能量回收是提升整车续航的关键技术,回收效果受驾驶模式、驾驶员操作行为制约。本文基于车辆受力和做功分析,依托底盘测功机 CLTC 标准工况开展测试,对比强回收 B 档与中回收D档两种驾驶模式的回收表现,并分析点刹、急踩制动等不良驾驶行为对能量回收的影响规律。研究表明,合理选用高能量回收档位、平稳制动的驾驶习惯可有效提升能量回收利用率,为纯电动汽车续驶里程优化、用户节能驾驶指导提供试验依据与理论支撑。
关键词:纯电动汽车;续驶里程;CLTC 工况;能量回收;驾驶模式;驾驶行为
引言
随着全球能源结构转型和环保意识的增强,电动汽车凭借零排放、低噪音以及高效能等优势,逐渐成为汽车市场的重要组成部分。续驶里程不仅是衡量电动汽车实用性的重要指标,更是影响用户购买决策的关键因素之一。在电动汽车的实际使用过程中,能量回收技术被认为是延长续驶里程的重要手段之一。能量回收系统通过将车辆在制动或减速过程中产生的动能转化为电能,并存储至电池中,从而减少能量浪费并提高整体能效。能量回收的实际表现不仅受到车辆硬件配置的影响,还与驾驶模式的选择以及驾驶员的操作习惯密切相关。不同驾驶模式(强能量回收、中能量回收等)会对能量回收效率产生直接影响;驾驶员的驾驶习惯(如急刹车等)也会显著影响能量回收的效果。因此,深入研究驾驶模式及驾驶员操作对能量回收的影响,对于优化续驶里程具有重要意义。本文基于车辆在底盘测功机上CLTC标准工况(中国轻型汽车行驶工况)测试,通过分析不同驾驶模式和驾驶员驾驶行为产生的数据,探讨其对能量回收效果的具体影响,并进一步量化这些因素对续驶里程的贡献比例。
1 车辆受力与做功分析
车辆在底盘测功机上运行CLTC工况,由电机产生牵引力,克服滚动阻力、空气阻力、车辆内阻和加速阻力[1]。其中,滚动阻力、空气阻力和车辆内阻之和由车辆在道路试验滑行获得[2]。
式中,Fc为道路载荷,代表车辆受到的加速阻力之外的总阻力,包括滚动阻力、空气阻力和车辆内阻;f0为道路载荷常数项,单位为N;f1为道路载荷一次项系数,单位为N/(km/h);f2为道路载荷一次项系数,单位为N/(km/h)2。
加速阻力为:
式中,Fj为道路载荷;M为车辆等效测试质量;a为车辆加速度。
电机产生的车辆牵引力为:
按照CLTC规定,车速设定每秒目标车速,每秒之间的标准车速可按照线性变化设置,车辆在运行时实际车速以10Hz频率进行测量和记录。每个工况点的牵引功率为:
式中,Pi为实际牵引功率(i-1时刻到i时刻内)(kW),Fqi为实际牵引力(i-1时刻到i时刻内)(N);Vi为实测车速(km/h);ti为测量时间(s)。
当Pi为正时,电机对外做功,为能量消耗模式;当Pi为负时,电机回收能量,为能量回收模式。CLTC循环电机消耗和回收总功需要考虑低速段、中速段和高速段总和。
整个CLTC循环车辆消耗能量为:
整个CLTC循环车辆可回收能量为:
2 不同驾驶模式选择
2.1 能量回收模式
影响电动汽车驾驶模式的因素有两种。一是动力模式,反映加速踏板和节气门开度的关系,如运动、正常、经济等;二是回收模式,反映减速需求和电机反转的关系,如回收强/中/弱/关闭等。其中,回收模式会对能量回收效率产生直接影响。电动汽车的能量回收是通过电动机反转充当发电机,将车辆减速时的动能转化为电能储存到电池中。其原理为:当驾驶员松开电门或轻踩刹车时,控制系统将电动机从驱动模式切换为发电模式,此时车轮的惯性带动电动机转子旋转,切割磁感线产生反向电流(反电动势),电流经逆变器整流后回到动力电池。
2.2 CLTC工况回收效率试验
以某一款乘用电动汽车为例,B档为强回收模式,电机输出较大反向扭矩,产生明显的拖拽感,实现快速减速;D档为中回收模式,电机输出温和的反向扭矩,减速平缓,接近传统燃油车滑行体验。
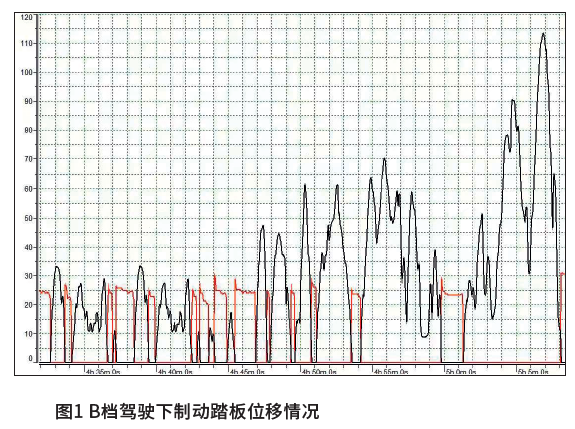
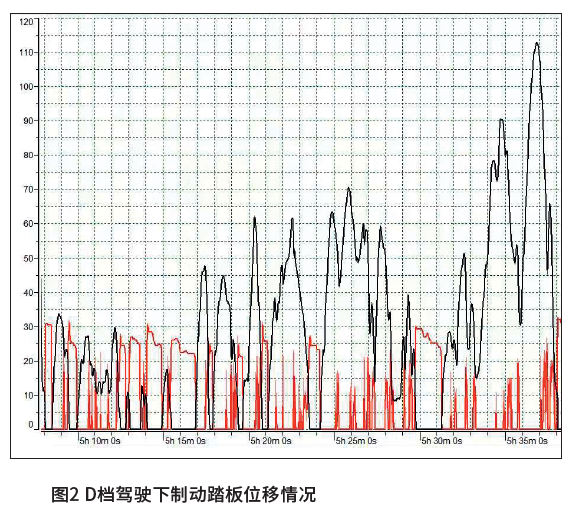
在CLTC工况下,以B档驾驶时,如图1所示,在速度大于等于6km/h时,驾驶员不需要踩制动踏板,松开踏板后即开始能量回收;速度小于6km/h时,驾驶员踩下制动踏板之后,在6km/h至2km/h之前依然能实现部分能量回收。以D档驾驶时,如图2所示,如需达到CLTC减速要求,驾驶员需要踩制动踏板,此时液压制动压力升高、电机制动占比降低,影响能量回收效率。当速度小于5km/h,电机制动不再发生作用,也不再产生能量回收。
用同一台车开展多次CLTC缩短法测试,第一个恒速段后分别采用B档和D档驾驶测量,经功率分析仪测试,电机实际回收能量为:
式中,Umi为电机电压(V);Imi为电机电流(A)。
经试验验证,B档相较于D档回收效率增加约2%,CLTC缩短法续航结果增加1%~2%。
3 驾驶员驾驶行为影响
3.1 司机驾驶行为对能量回收影响
为了实现更高效的制动效果,电动汽车通常采用制动能量回收系统,配合使用液压制动和电机制动。当驾驶员轻踩制动踏板或仅松开加速踏板时,系统会优先启用电机制动。此时电机进入能量回收模式,将车辆动能转化为电能存储到电池中,同时提供一定的减速效果。在这种情况下,液压制动系统通常不会介入,或者仅提供很小的辅助制动力;当驾驶员踩下制动踏板的力度增大时,系统会根据需求分配电机制动和液压制动的比例。此时控制单元会计算所需的总制动力,并优先让电机制动承担大部分减速任务,同时液压制动作为补充。这种协同工作方式既能保证制动效果,又能最大化提高能量回收效率。在紧急制动情况下(如驾驶员快速踩下制动踏板到底)液压制动系统会立即全力介入,提供最大的制动力以确保车辆迅速减速或停车。车辆控制单元会实时监测车速、电池状态、驾驶员指令输入等信息,并通过复杂的算法优化两种制动方式的配合,确保既安全又高效。
3.2 司机驾驶行为试验
CLTC工况分为低速、中速和高速三个部分[3],模拟了城市道路、郊区道路和高速公路的综合驾驶情况。相比WLTC(全球轻型汽车测试循环)工况,CLTC工况的加速度变化更为平缓,瞬态波动较少,D档驾驶时也基本不需要紧急制动。但因为驾驶员驾驶风格不同,液压制动介入程度也不同。为验证驾驶员驾驶行为的影响,选一款乘用电动汽车开展多次试验,恒速段后让不同驾驶员驾驶,同时记录车速、电机电压、电流、制动踏板位移和液压制动压力信号。
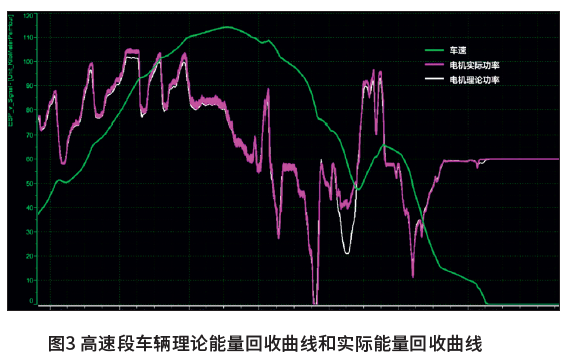
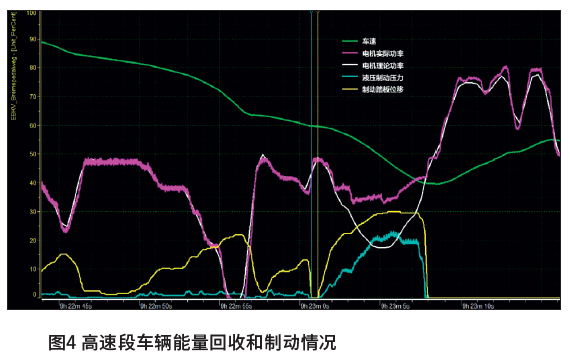
试验过程中,最差的一次能量回收比正常情况回收效率低了3%、续航降低了2%。对本次驾驶行为进行分析,分别按照式(7)和式(8)计算理论可回收能量和电机实际回收能量,并汇成曲线。绝大多数情况下,理论能量回收曲线和实际能量回收曲线趋势基本一致,只有在高速段减速时出现差异,如图3所示。经过进一步分析,电机实际能量回收偏低的原因为液压制动介入,驾驶员在松开制动踏板后0.4秒后再次快速踩制动踏板,驾驶行为接近日常驾驶的“点刹”,此时控制单元判断为紧急情况。为保证驾驶安全,液压制动迅速介入,如图4所示。
对驾驶员驾驶行为进行复现及验证,确认在制动踏板过快过深、点刹、踏板踩下后进一步深踩等驾驶行为,均会导致液压制动介入较多,显著影响制动能量回收,导致CLTC缩短法续航结果降低2%,影响续航结果。
4 结论
通过CLTC工况下能量回收对续航的影响理论分析和试验验证,可以得出两个结论。一是B档驾驶更有利于电动汽车能量回收,能量回收效率较D档提升约2%, CLTC缩短法续航结果增加1%~2%;二是驾驶员驾驶行为会对能量回收产生影响,制动踏板过快过深、点刹均会导致能量回收变差,可使CLTC续航结果降低2%。
参考文献
[1] 于洋洋,于志鹏. 汽车在道路及底盘测功机上的受力分析[J].测试与试验,2018,15:136-137.
[2] GB18352.6−2016.轻型汽车污染物排放限值及测量方法(中国第六阶段)[S]. 北京:中国环境科学出版社,2016.
[3] GBT 18386.1-2021 《电动汽车能量消耗量和续驶里程试验方法 第1部分:轻型汽车》.